Zadání a souvislosti
Technologie v konkrétním provozu.
Projekt řešil automatické zásobování montážní linky bateriemi uloženými v manipulačních rámech. Spojoval stohové skladování, tříosou manipulaci, dopravu plných rámů k výrobě a návrat prázdných obalů. Rozsah zahrnoval projekční milníky, prototyp, mechanické dodávky a integrační práce v návaznosti na stávající dopravníkový systém.
Rozsah prací
- Mechanický návrh, prototyp, 3D model, elektroprojekt a bezpečnostní koncept
- Dvě tříosé manipulační jednotky, čelisťová chapadla a dvouúrovňová dopravníková trasa
- Návrh identifikace rámů a baterií, výrobní sekvence a datových rozhraní
- FAT manipulátoru, proměření výškových návazností a integrační zkoušky
Průběh zakázky
Práce propojily strojní konstrukci, dopravníkovou techniku, elektroprojekt, řízení a bezpečnost strojních zařízení. Postup zahrnoval prototypování, předávání projekčních milníků, ověření manipulátoru a navazující integraci v místě instalace.
Stohování, manipulace a návaznost dopravníků
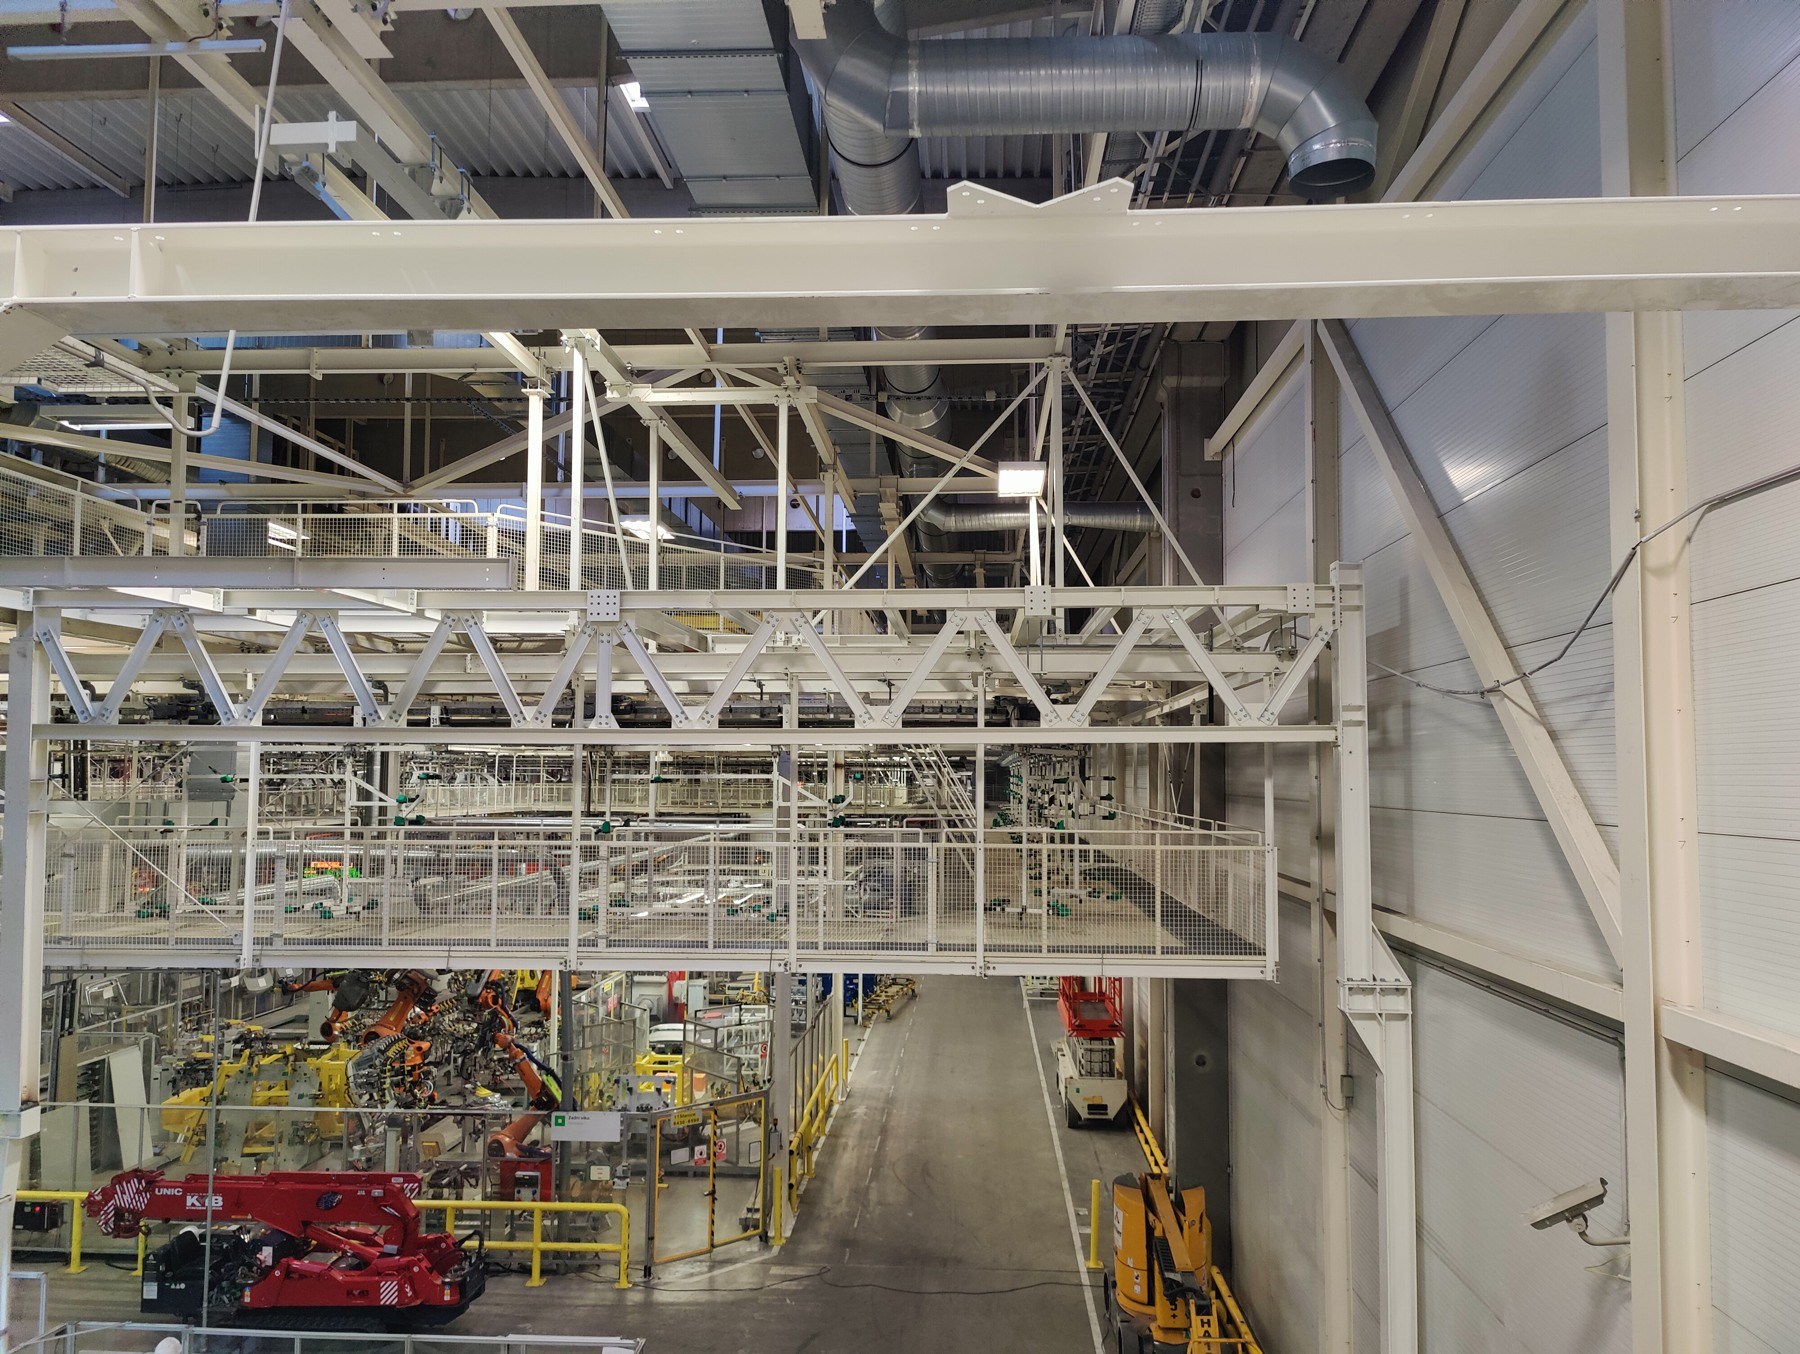
Mechanické řešení používá dva portálové manipulátory, které přenášejí rámy ve třech osách. Každý je vybaven chapadlem se dvěma pohyblivými čelistmi. Dispozice obsahuje šest vstupních míst a dvě řady skladovacích pozic; celkem jde o 12 mechanických pozic pro stohy.
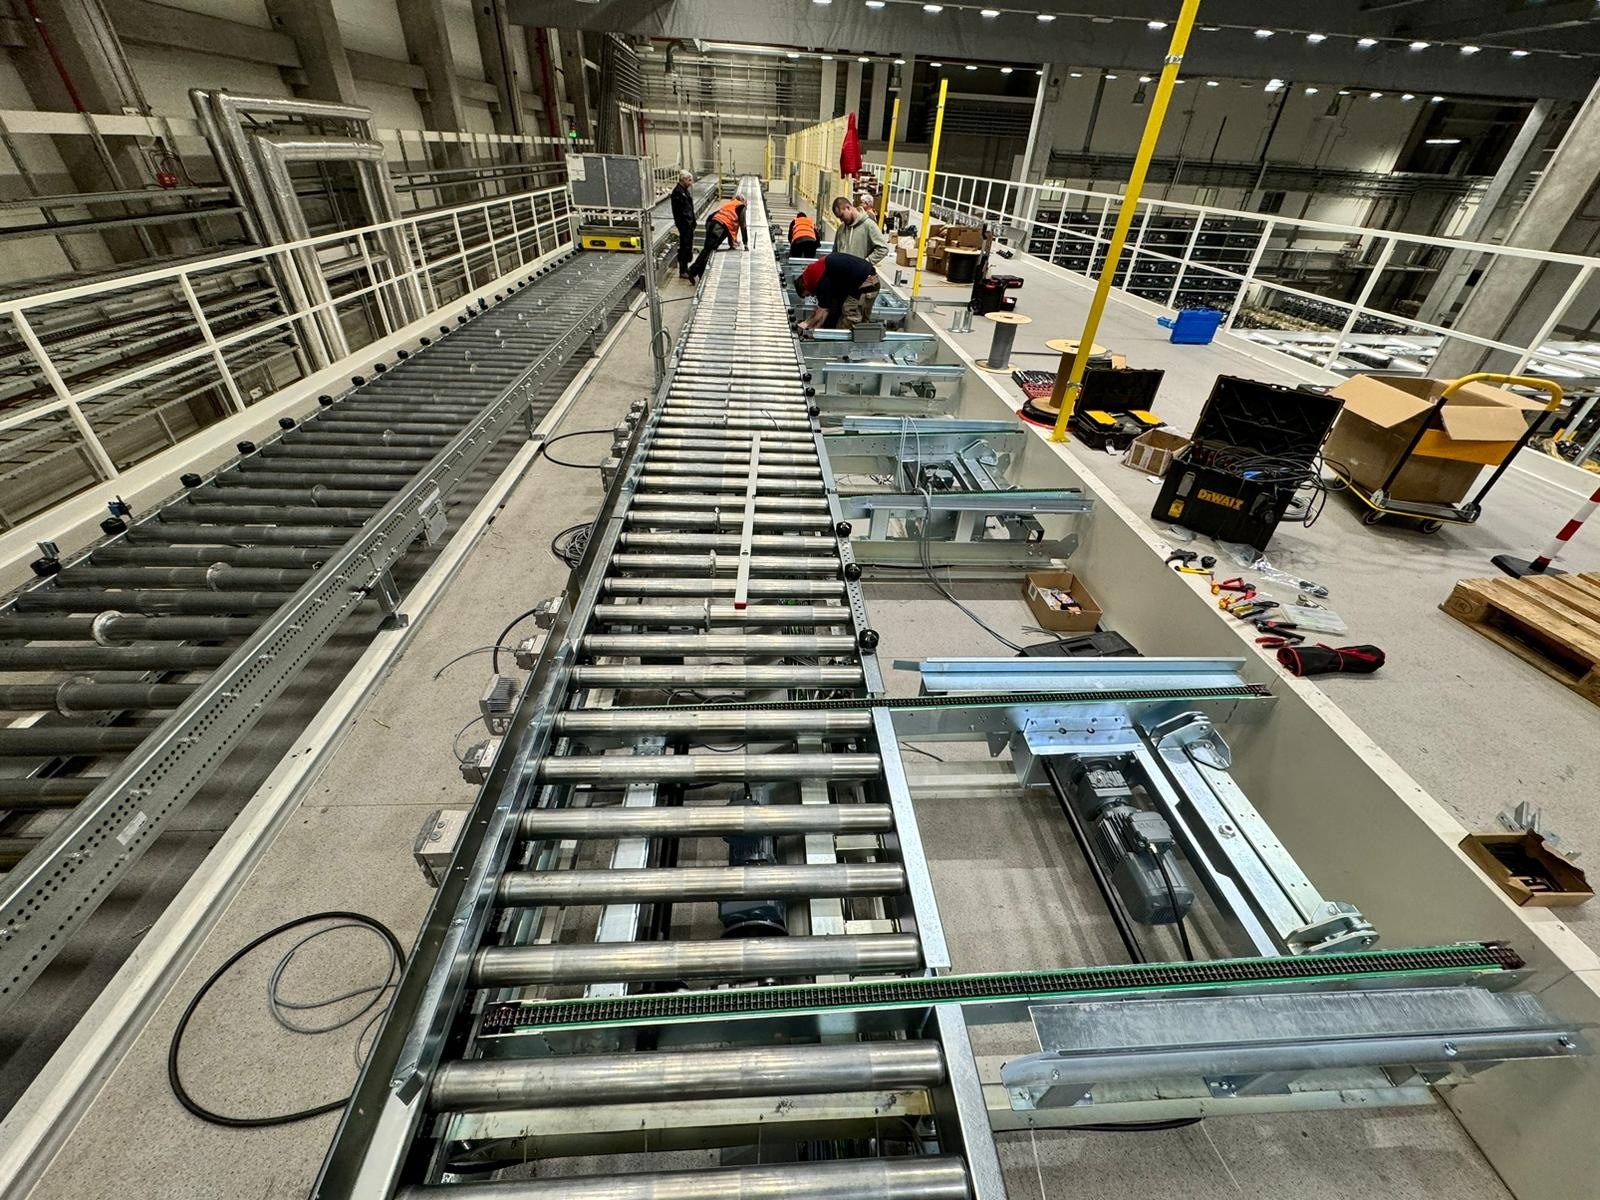
Horní větev řetězových dopravníků je určena pro rámy s bateriemi směřující k montážní lince, spodní větev pro návrat prázdných rámů. Přechod na stávající dopravníkovou techniku řeší křížový předávací stůl se zdvihem. Součástí uspořádání jsou tři vykládací pozice a samostatné pozice pro nestandardní manipulaci.
- Technická dokumentace počítá s baterií o maximální hmotnosti 600 kg.
- Manipulační rámy mají rozměry 1 970 × 1 500 × 310 mm nebo 2 100 × 1 500 × 310 mm; základní paleta má výšku 240 mm.
- Návrh zahrnuje vedení zakládacích pozic, dorazy, oplocení, servisní přístupy a návaznosti nosné konstrukce na podlahu.
Identifikace materiálu a řízení sekvence
Řídicí řešení propojuje identifikaci rámů a baterií s požadavky montážní linky. Funkční popis zahrnuje evidenci obsazenosti, pořadí vychystávání FIFO a volbu povoleného alternativního typu baterie podle výrobní odvolávky. Návrh řeší také tok prázdných rámů a postupy pro nečitelný kód či nestandardní manipulaci.
Obsluha je rozdělena do tří oblastí s HMI panely: dopravníky a předávací místo, vstupní část s hlavním manipulátorem a výstupní část s druhým manipulátorem. Datová rozhraní s navazujícími technologiemi jsou popsána přes PN/PN vazební členy mezi oddělenými sítěmi Profinet.
- QR identifikace manipulačních rámů a baterií; sledování průchodu předávacími místy.
- Řídicí platformy Siemens Simotion a Simatic, vizualizace pro přehled stavu a obsluhu jednotlivých oblastí.
- Bezpečnostní návrh zahrnuje oplocení, světelné závěsy, laserové skenery a vazby nouzového zastavení.
Předané etapy a technické ověřování
Předané projekční milníky postupovaly od konceptu rámu a bezpečnosti přes prototyp zakládacího pracoviště a 3D model až po elektroprojekt, informační architekturu a mechanickou dokumentaci pro výrobu. Na ně navázaly schválená technická specifikace a tovární přejímací zkouška manipulátoru v červnu 2024.
V roce 2025 pokračovaly integrační práce na místě instalace. Zahrnovaly laserové proměření výškových návazností a zkoušky zakládání stohů, identifikace, vyskladňování a řízení sekvence. U vybraných scénářů bylo ověřeno pořadí FIFO a vychystání alternativního typu baterie; tyto dílčí zkoušky se vztahují k jednotlivým funkcím systému.
- Leden 2024: převzetí konceptu, bezpečnostního návrhu, prototypu a 3D modelu.
- Březen–duben 2024: předání elektroprojektu, informační architektury a konstrukce mechaniky pro výrobu.
- Červen 2024: technická specifikace a FAT manipulátoru.
- Březen–duben 2025: proměření geometrických návazností a integrační zkoušky na instalované technologii.
Výsledek prací
Předány byly projekční a dílčí dodávkové etapy; na instalované technologii proběhlo proměření a zkoušky vybraných funkcí. Uvedený rozsah a finanční pásmo se vztahují k těmto etapám, nikoli k potvrzení finální provozní přejímky celého systému.